KETI · ROBOTICS & AI · COMPLETED 2026.03
생활지원 서비스로봇의
복합작업 성능 평가 환경 시스템
Performance Evaluation Test Environment on Living Assistance Service Robots with Complex Task
실제 생활환경을 모사한 복합공간에서 서비스로봇의 이동·조작·인식 및 AI 학습 성능을 평가·검증하기 위한 공동 활용형 시험 인프라.
82.7㎡모니터링 영역
9 Spaces생활환경 모사 공간
16 + 20Tracking + Blind-spot Cameras
2026.03공식 완료
OVERVIEW
정적인 제조환경을 넘어, 실제 생활공간에서 로봇을 평가합니다.
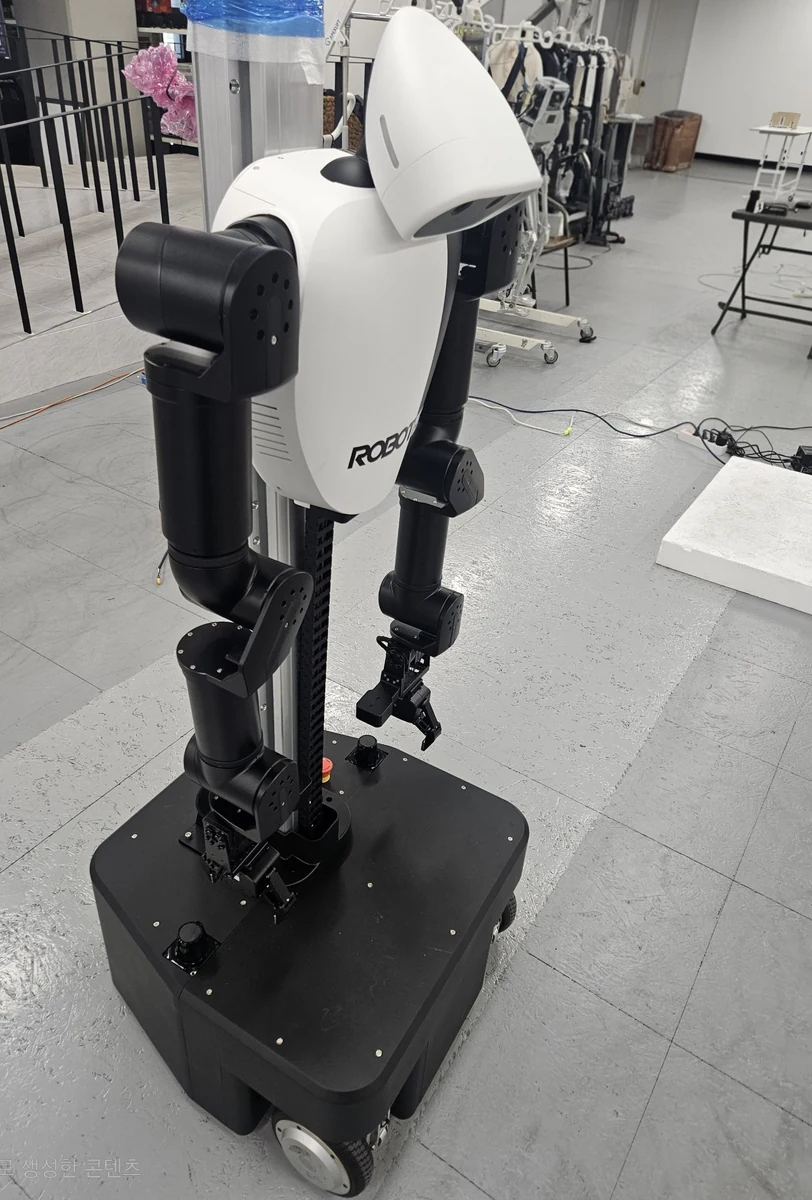
거실, 주방, 침실, 서재, 화장실 등을 포함한 실제 생활환경과 유사한 복합공간을 구성하여 서비스로봇이 여러 공간을 이동하며 수행하는 복합작업을 평가할 수 있도록 설계된 시스템입니다. 이동·주행·조작·인식뿐 아니라 음성/텍스트 응답 및 AI 학습 성능 평가를 지원하는 구조입니다.
Robot EvaluationMulti-cameraTTSMonitoringDigital Twin
VISION & MONITORING
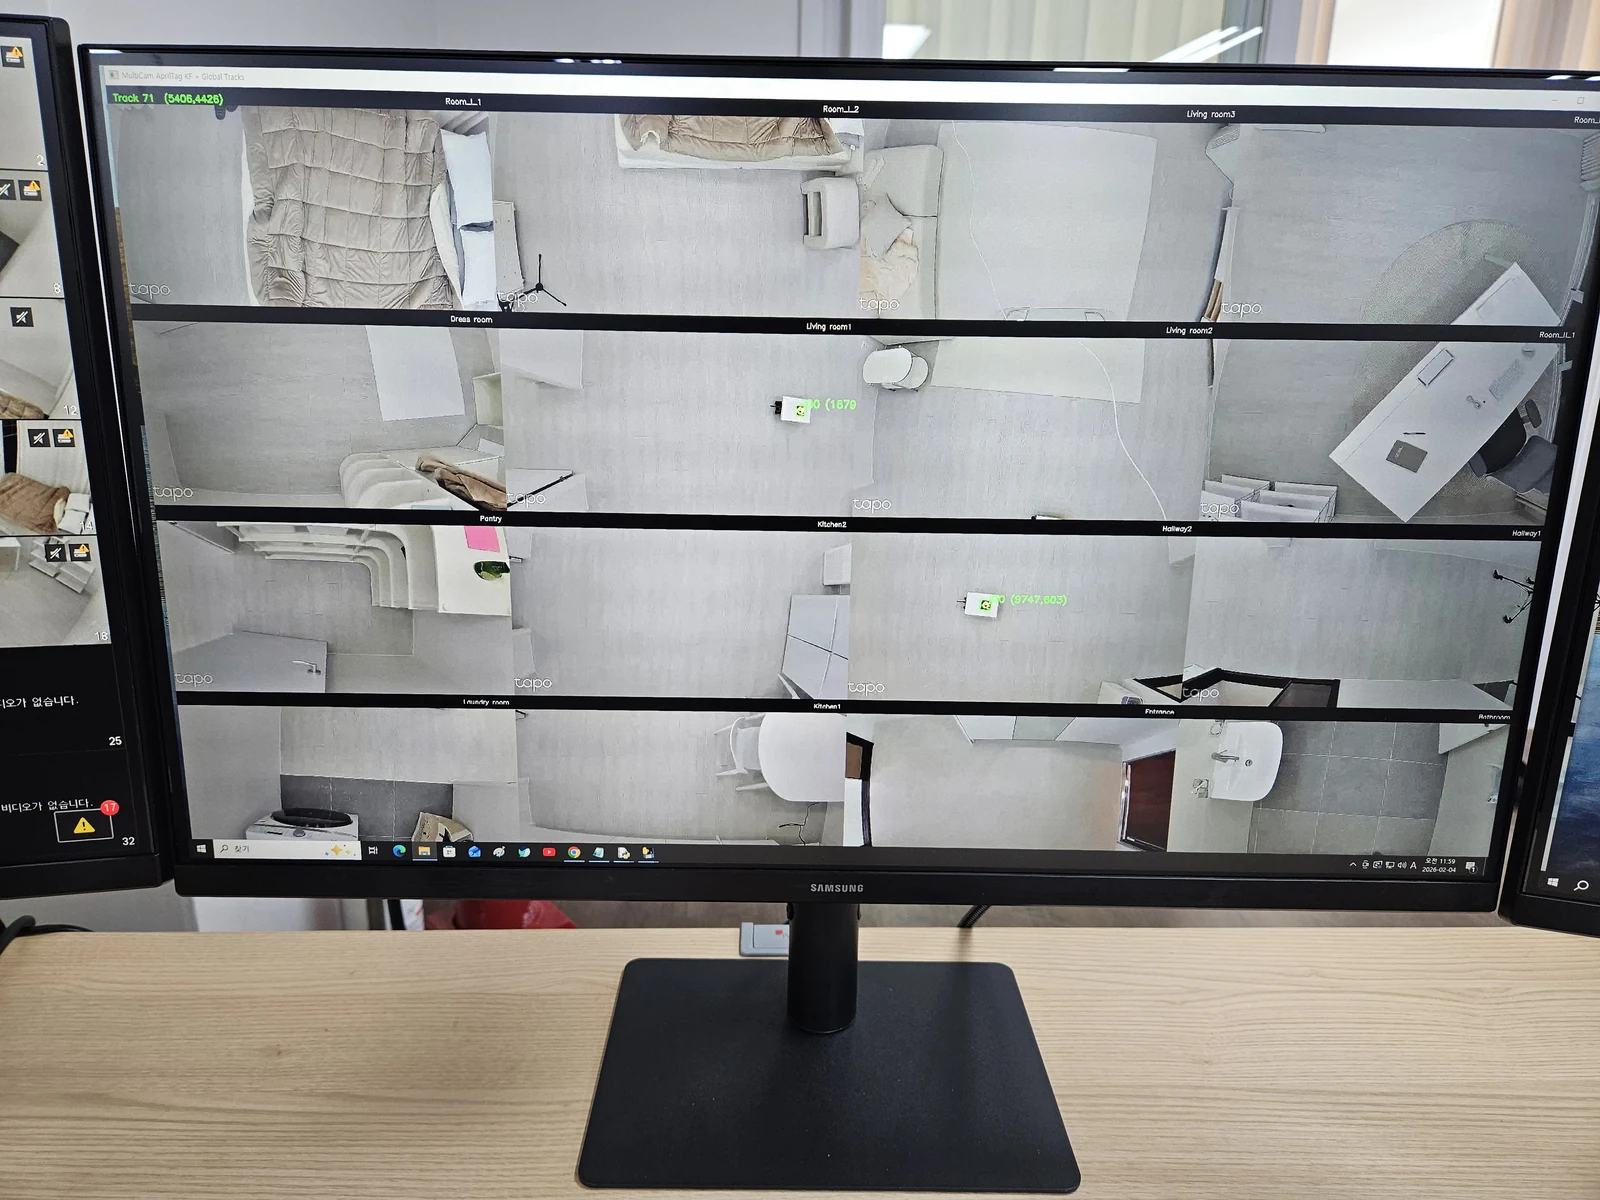
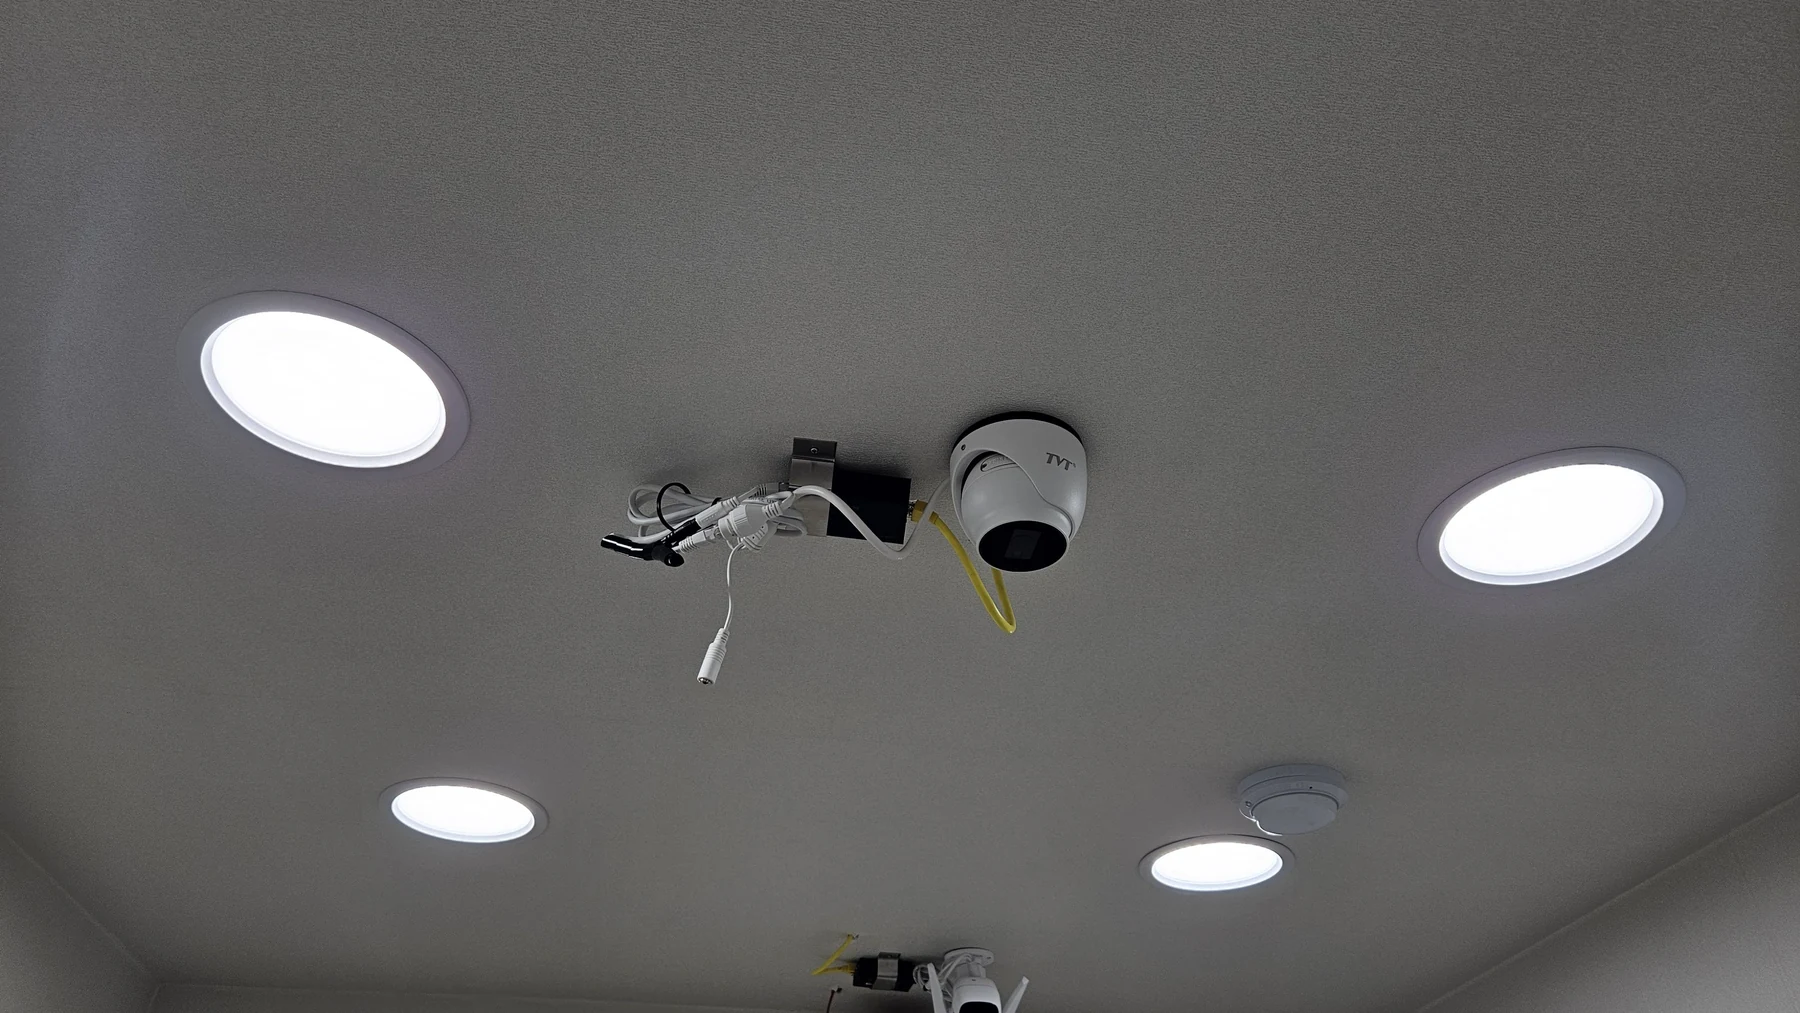
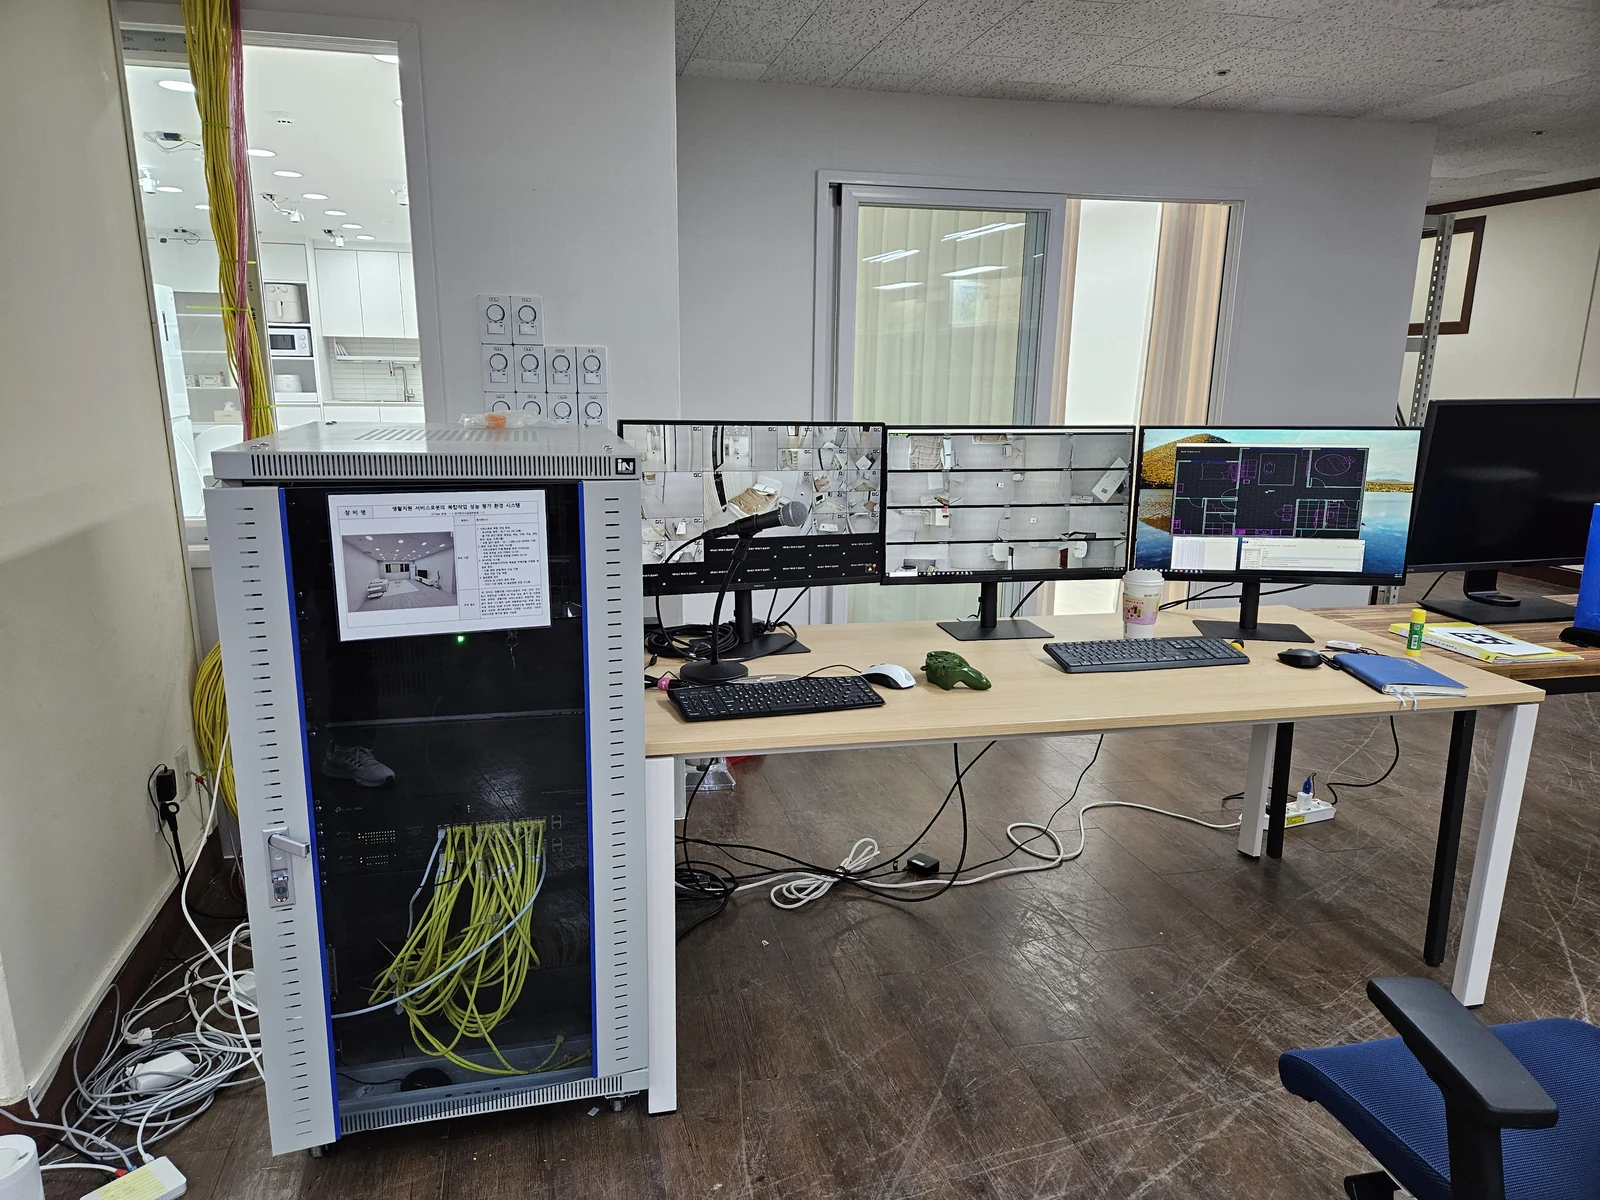
36대 IP Camera 기반 다중 화면 모니터링.
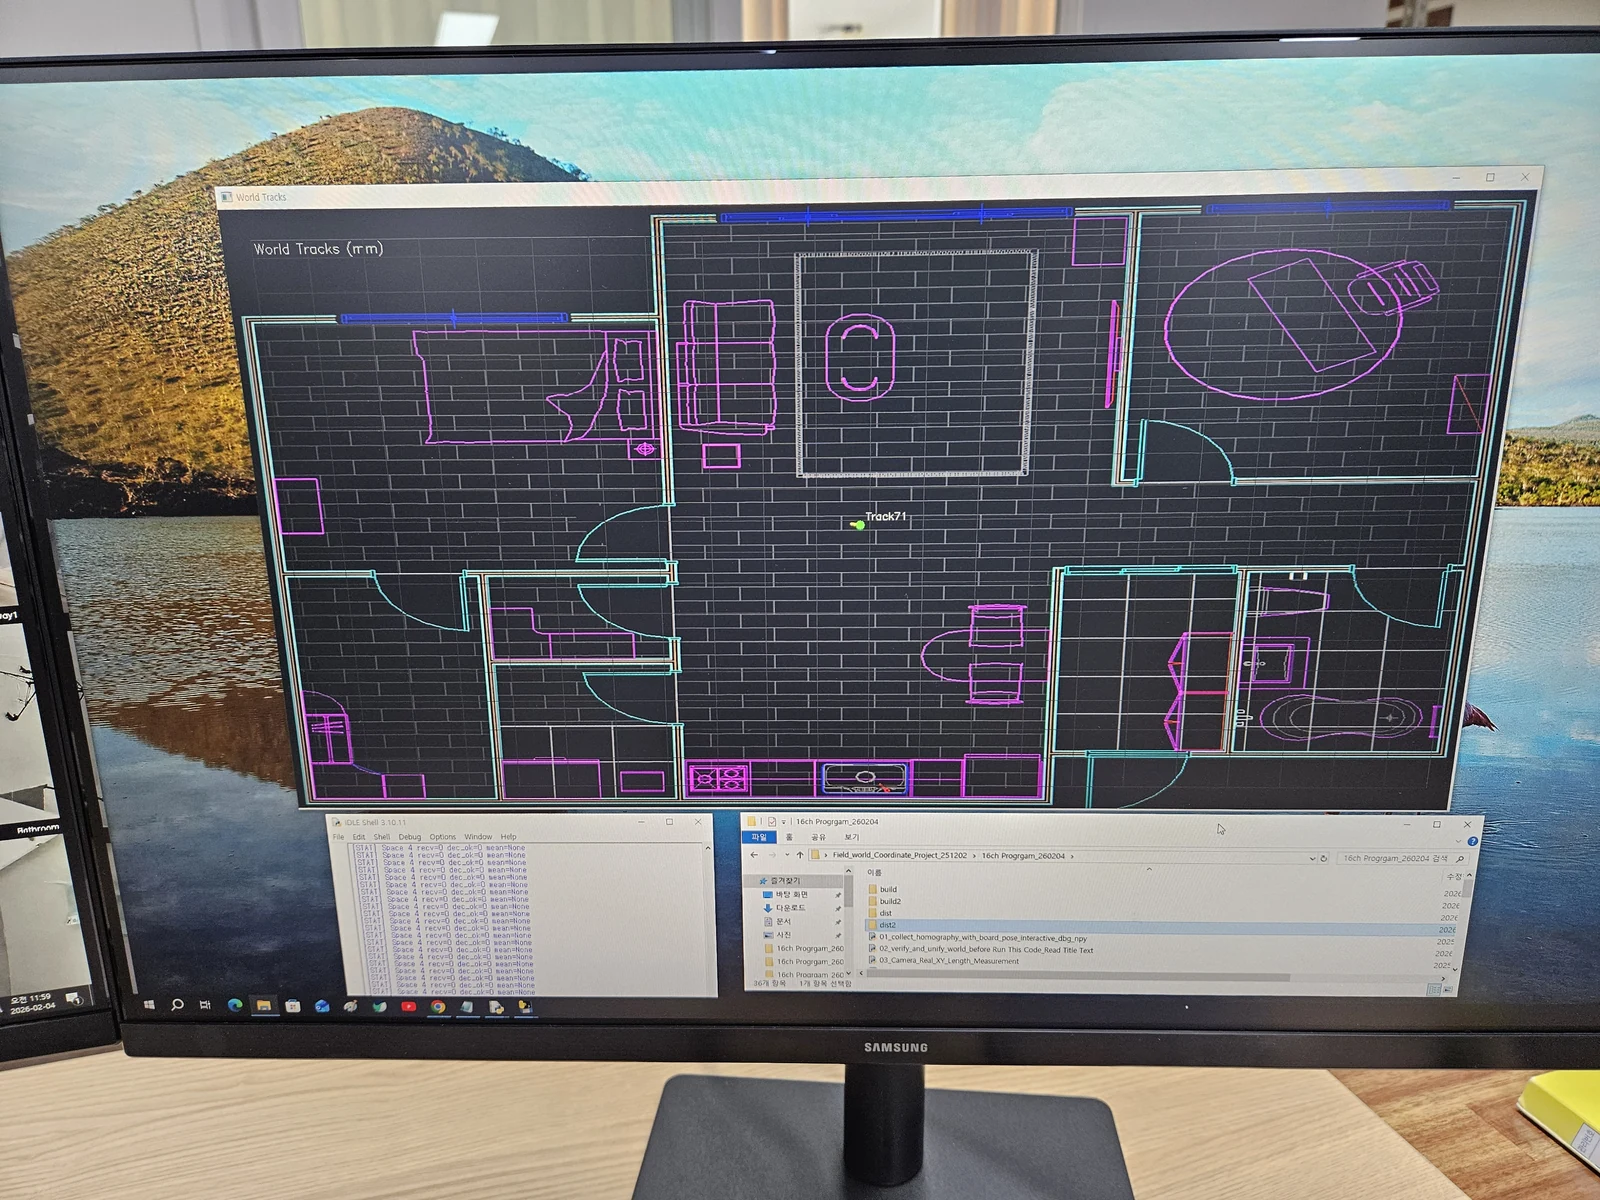
객체 추적용 16대와 사각지대 보완용 20대의 3MP IP 카메라를 이원화 채널로 관리하고, 다중 화면 분할·확대와 영상 저장을 지원하도록 구성된 평가 환경입니다.
CONTROL & INTERFACE
구역별 음성 제어와 Monitoring / TTS Software.
텍스트를 음성으로 변환해 각 구역별로 출력하고, 카메라·스피커·네트워크를 제어할 수 있는 구조를 포함합니다. 납품 구성에는 Monitoring S/W와 TTS S/W 개발, 영상·음성 제어 컨트롤 박스 및 네트워크 구성이 포함됩니다.
AI & VIRTUAL ENVIRONMENT
현실연동 디지털트윈과 가상 센서 시뮬레이션.
실제 센서 특성을 반영한 LiDAR·Radar·Camera·Ultrasonic 가상 센서 시뮬레이션, 환경 데이터 저장, 디지털트윈 기반 현실연동 가상 모델링과 시뮬레이션 기반 전이학습 기능을 포함하는 평가 인프라입니다.
Virtual SensorsLiDAR · Radar · Camera · Ultrasonic
Digital TwinReality-linked virtual modeling
Environment DataMonitoring & data storage
Transfer LearningSimulation-based learning evaluation